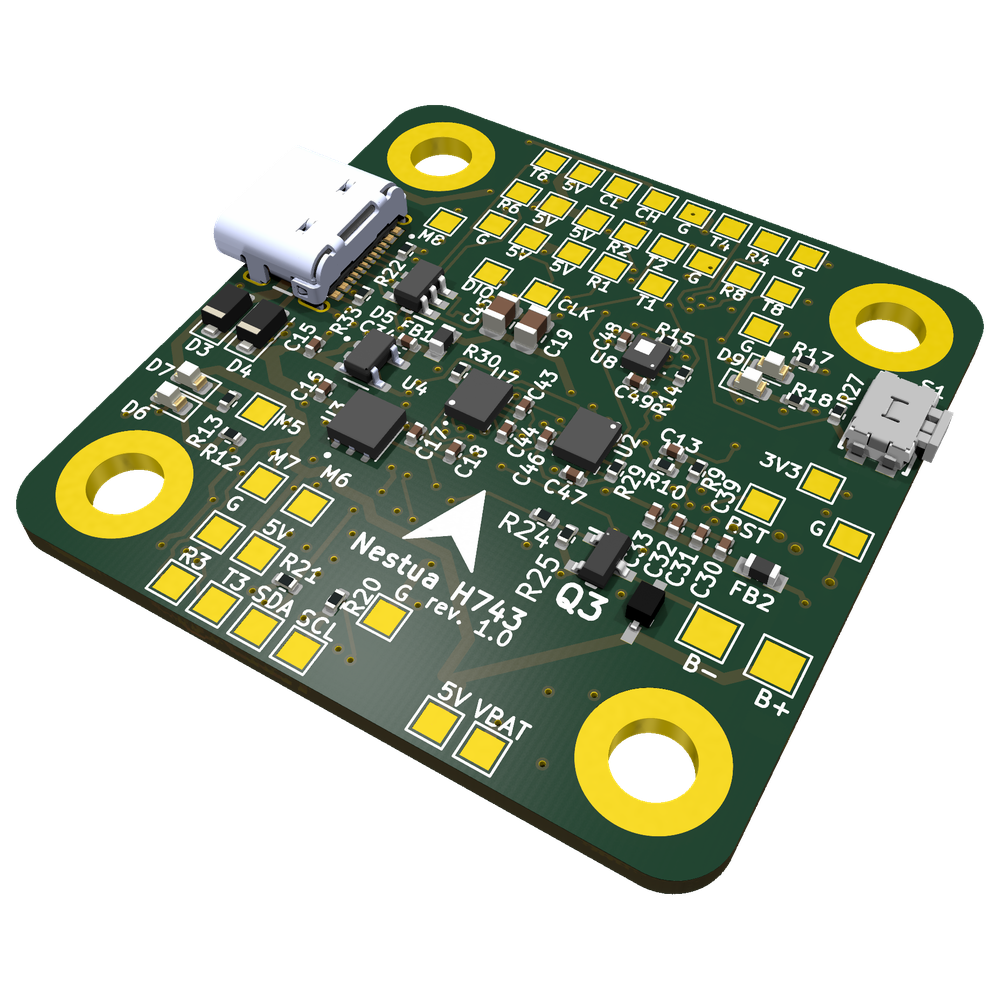
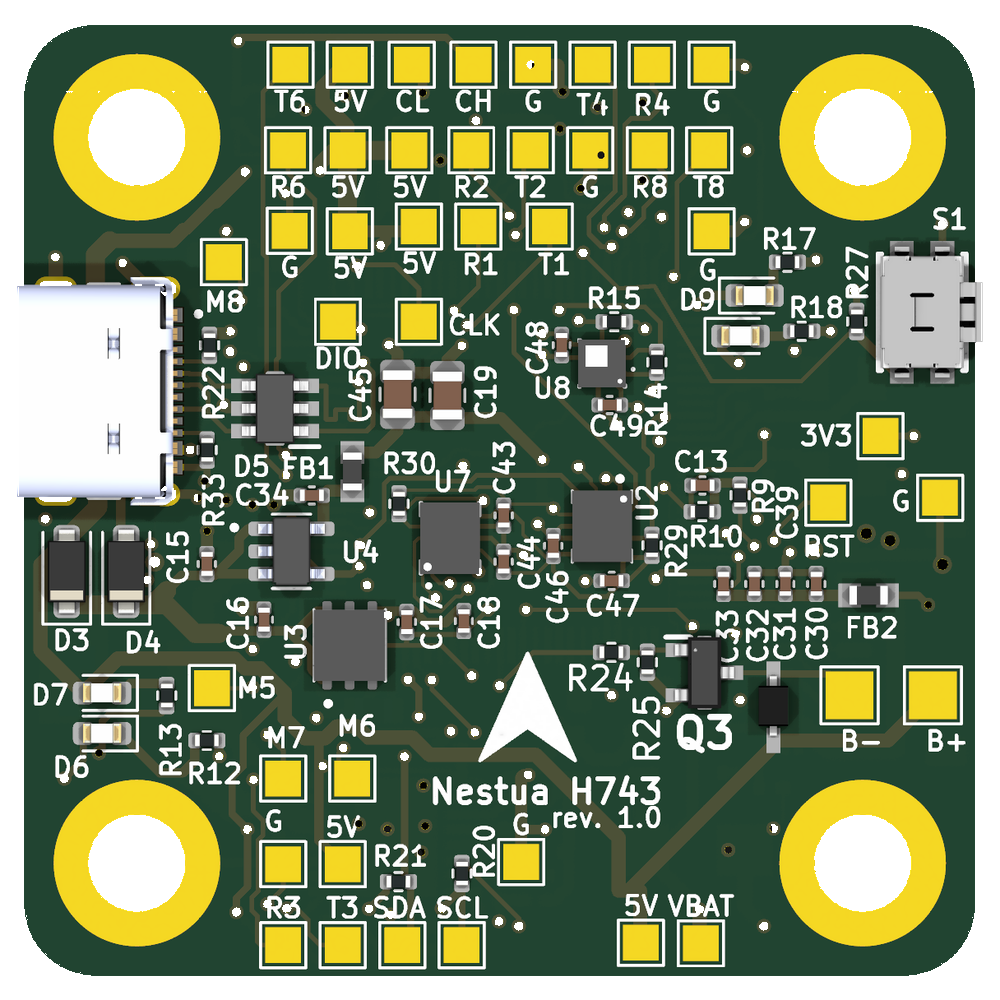
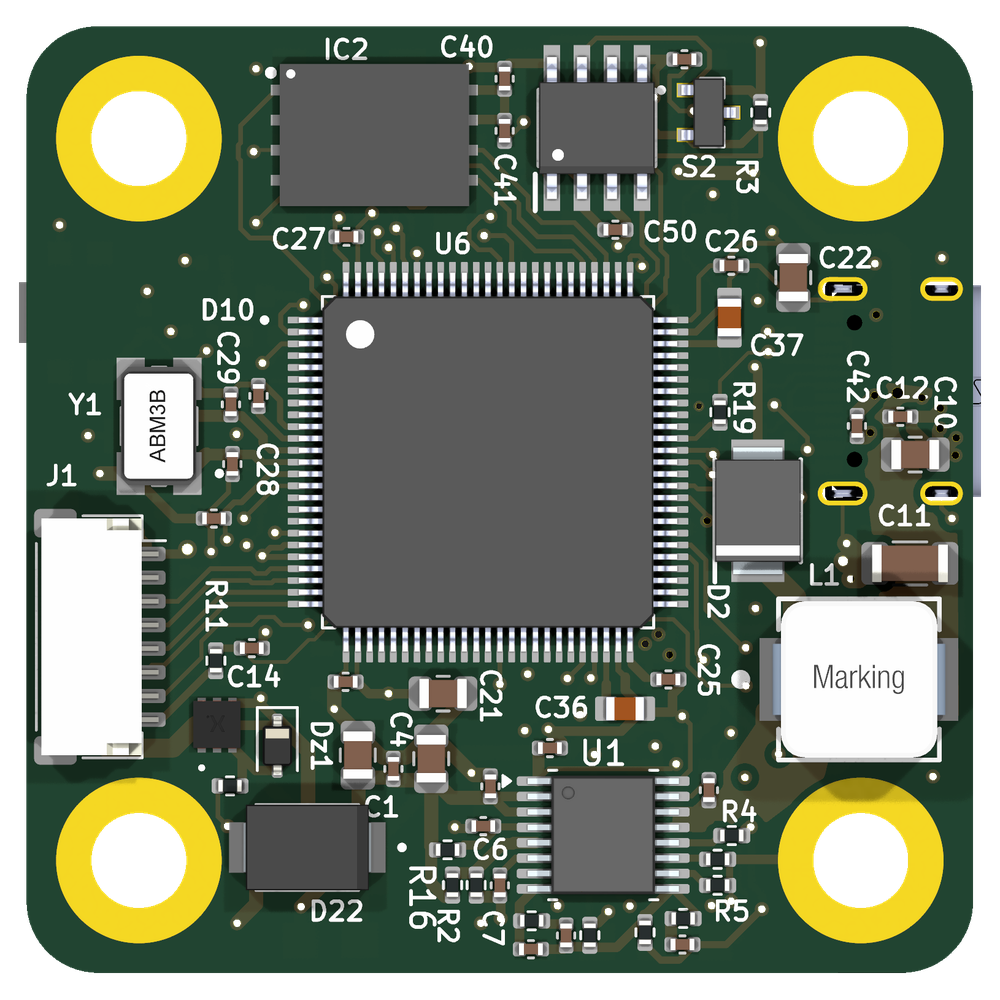
Krmilnik leta ArduPilot 40×40 mm s procesorjem H7, dvema IMU na ločenih vodilih, 256 MB vgrajene črne skrinjice in CAN. Zasnovan, izdelan in preizkušen v letu v Evropi.
199 € brez DDV · za rezervacijo brez plačila
H743 smo zasnovali za lastne avtonomne varnostne drone. Ista plošča je zdaj na voljo tudi posebej.
Krmilnik leta prejme napetost baterije prek standardnega 8-pinskega priključka in si sam ustvari 5 V in 3,3 V. Priključite ESC, ki ga že imate. 5 V iz ESC ni potrebnih.
Lastno napajanjeVsak IMU ima svoje vodilo SPI. IMU in barometer se napajajo iz ločenega nizkošumnega analognega regulatorja 3,3 V za feritom, zato preklopni šum iz 5 V napajanja ostane zunaj podatkov žiroskopa.
Čisto napajanje256 MB SPI NAND je prispajkanih na ploščo. Ni kartice SD, ki bi jo vibracije zrahljale. Beleženje IMU s polno frekvenco za nastavljanje in analizo incidentov, prenos prek USB.
Črna skrinjicaVrata CAN z oddajnikom-sprejemnikom NXP, zaščito ESD in zaključitvijo na plošči. Po dveh žicah priključite GPS, kompas, daljinomere in senzorje zračne hitrosti DroneCAN.
DroneCANFET za zaščito pred obrnjeno polariteto in 600 W TVS na baterijskem vhodu. Preklopni BEC 5 V 2 A, testiran od 12 V do 24 V. USB in baterijo lahko priključite hkrati.
2–6SProcesor, barometer, IMU in močnostna stopnja od STMicroelectronics, Bosch, NXP, Nexperia in Würth. Tiskano vezje izdelano in sestavljeno v Evropi.
Dobavna veriga
| Procesor | STM32H743VIT6, Cortex-M7 480 MHz, 2 MB flash, 1 MB RAM |
|---|---|
| IMU | Dvojni, dveh proizvajalcev, ločeni vodili SPI (vklj. Bosch BMI270) |
| Barometer | ST LPS22HH (I2C) |
| Kompas | Na plošči ga ni — zunanji prek I2C ali CAN |
| Črna skrinjica | 256 MB (2 Gbit) Winbond W25N02KV SPI NAND |
| UART | 7 (eden namenjen telemetriji ESC) |
| Izhodi za motorje | 8× PWM / DShot v dveh skupinah časovnikov (4 + 4) |
| CAN | 1× FDCAN, oddajnik-sprejemnik NXP TJA1057, ESD, zaključitev 120 Ω |
| I2C | 2 vodili (notranji barometer + zunanje) |
| OSD | Digitalni, MSP DisplayPort |
| USB | USB-C, USB 2.0 full speed, zaščita ESD |
| Vhodna napetost | 2–6S LiPo (7–25,2 V), iz priključka ESC |
| Zaščita | P-FET za zaščito pred obrnjeno polariteto, SMBJ30A 600 W TVS |
| BEC | Preklopni regulator 5 V 2 A (ST L7987) |
| Veje 3,3 V | Digitalni LDO + ločen nizkošumni analogni LDO za senzorje |
| Priključek ESC | JST-SH 1,0 mm, 8-pinski: GND · VBAT · M1 · M2 · M3 · M4 · TLM · CUR |
| Velikost plošče | 40 × 40 mm, 4 plasti |
| Pritrditev | 30,5 × 30,5 mm, luknje Ø4 mm (M3 z gumijastimi dušilci) |
| Firmware | ArduPilot (ArduCopter), predhodno naložen |
| Zemeljska postaja | Mission Planner, QGroundControl, MAVProxy |
Enak vrstni red kot pri večini ESC 4-v-1 na trgu. Standardni 8-pinski kabel SH1.0 se priključi neposredno.
Brez pina 5 V. Pred priklopom preverite vrstni red pinov vašega ESC — nekaj znamk se razlikuje.
Vsaka revizija plošče gre pred proizvodnjo skozi dokumentiran zagon in preizkus v letu.
Izmerjena vsaka napajalna veja, samo z USB ter z laboratorijskima napajalnikoma 12 V in 24 V. Preverjeni oba IMU, barometer in črna skrinjica; zapisan in nazaj prebran log velikosti 1,17 MB brez enega manjkajočega bajta.
Leteno na našem okvirju kvadkopterja z beleženjem s polno frekvenco. Logi analizirani glede na oba IMU in obe progi EKF.
Na vsako ploščo naložimo firmware, jo napajamo prek USB in baterije ter pred odpremo preverimo senzorje, črno skrinjico in izhode.
Droni za inšpekcijo, kartiranje in varovanje na ArduPilotu. Periferne naprave CAN, prava črna skrinjica in dokumentirana dobavna veriga.
Dovolj procesorske moči za poskuse, logi s polno frekvenco za članke in evropski dobavitelj, ki vam izda račun.
Načini GPS, digitalni OSD, vrnitev domov in misije na standardnem skladu 30,5 mm.
Plošča H7 z dvema progama IMU in hitrim beleženjem, od ekipe, ki dela tudi na firmwaru.
199 € brez DDV. Zdaj brez plačila — datum odpreme prve serije vam sporočimo po e-pošti, plačate pa šele, ko naročilo potrdite.
Vaš e-naslov uporabimo samo za to prednaročilo. Brez e-novic, razen če jih zahtevate.