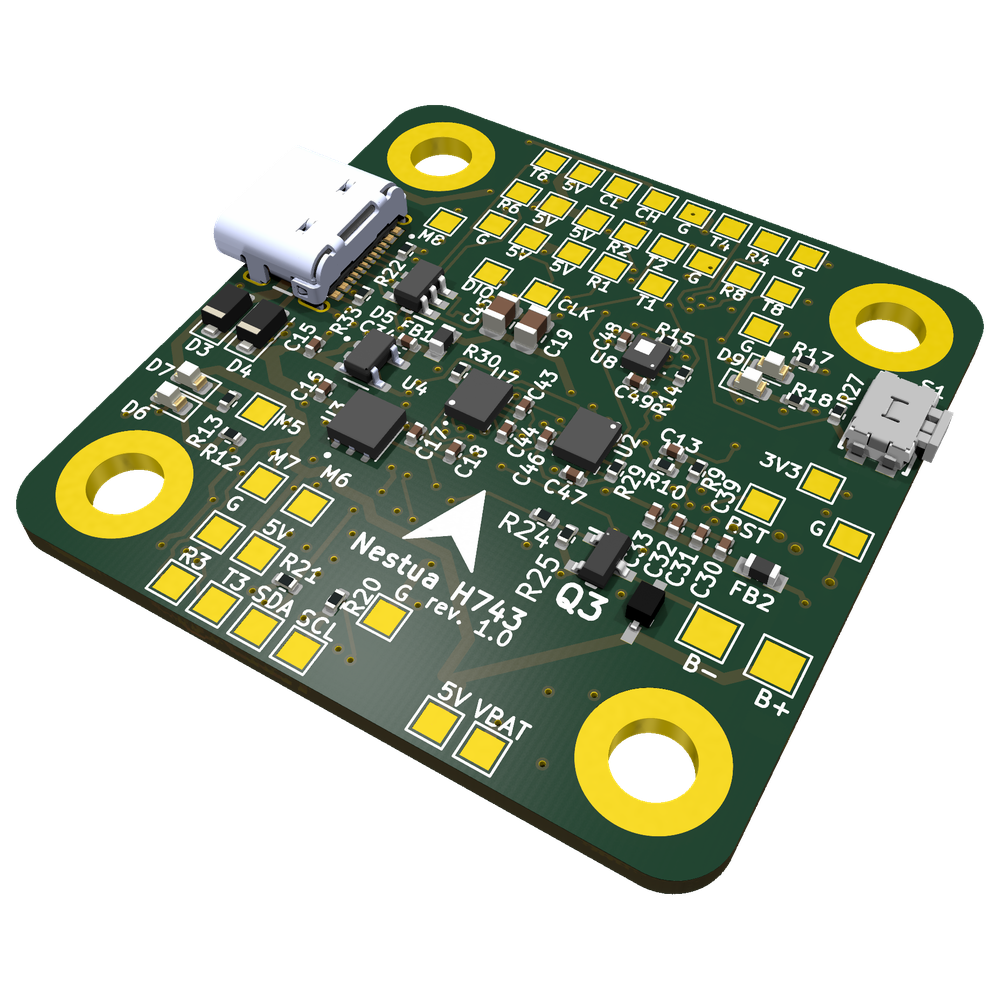
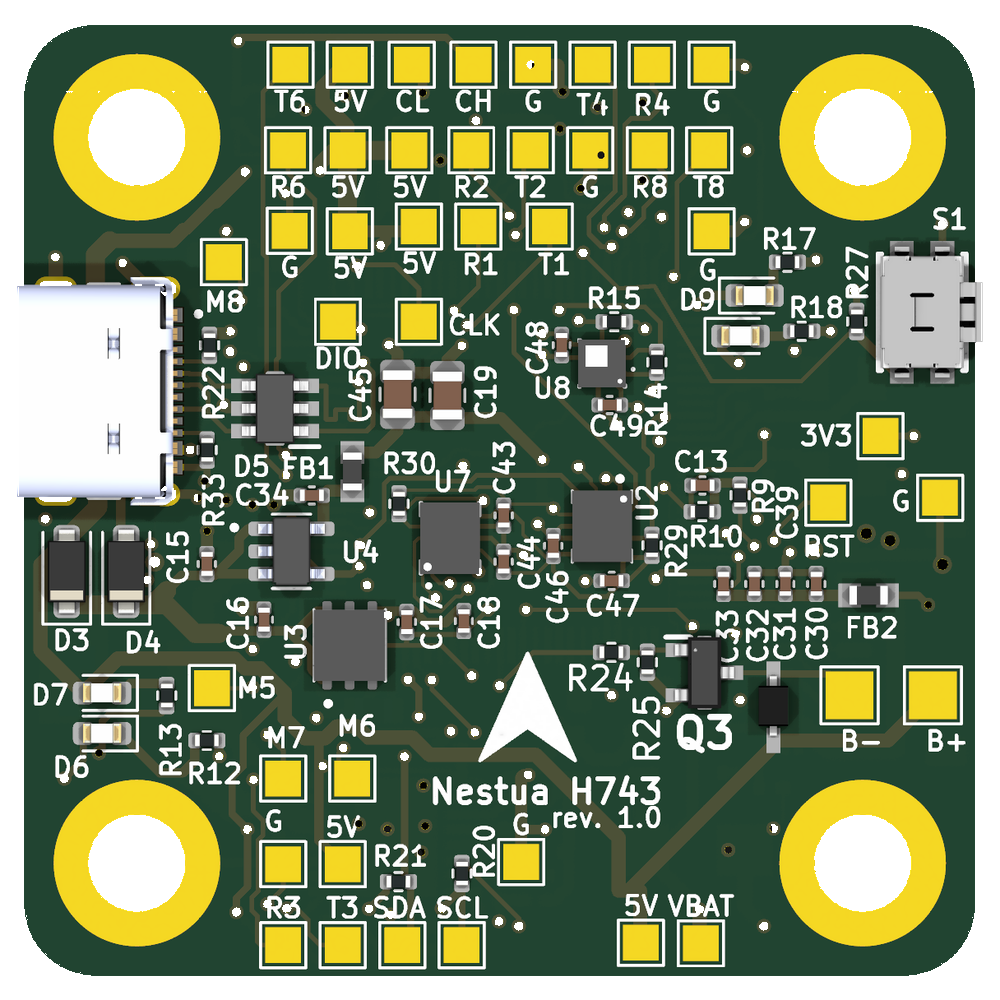
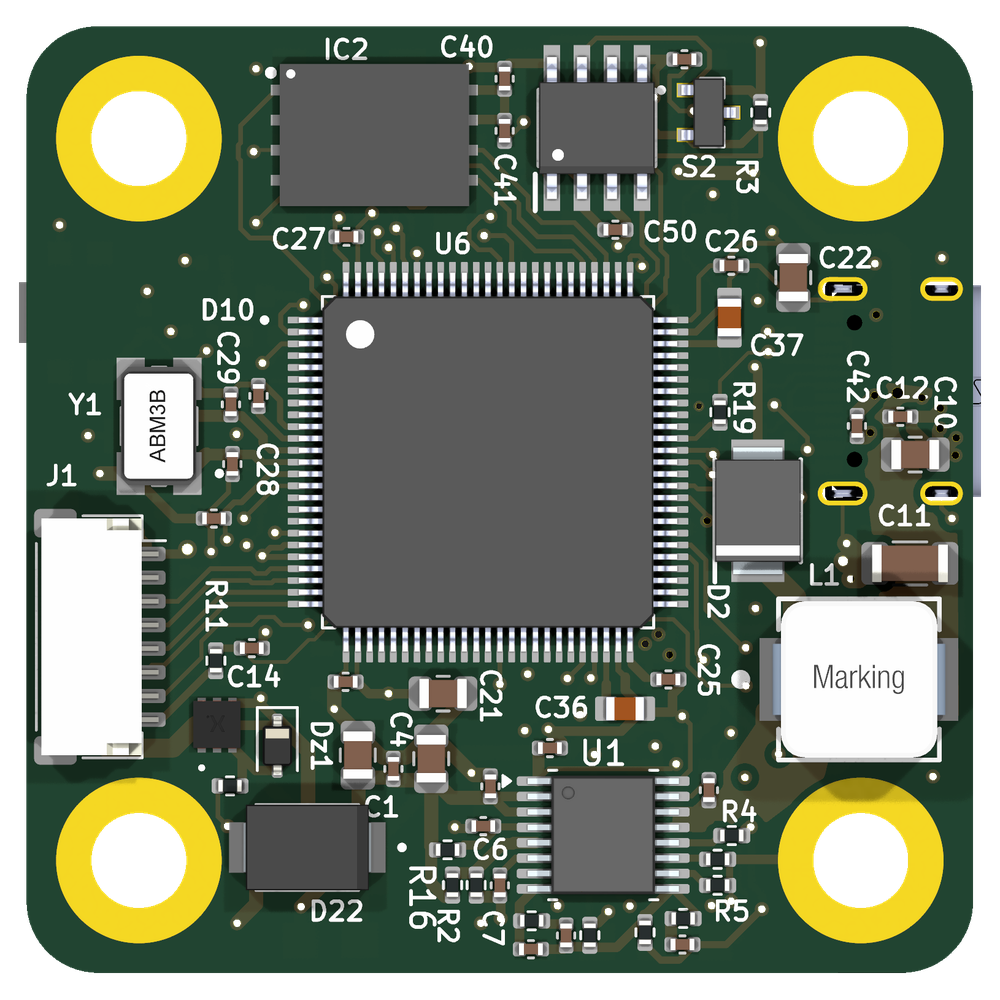
Een ArduPilot-flight controller van 40×40 mm met een H7-processor, twee IMU's op gescheiden bussen, 256 MB blackbox aan boord en CAN. Ontworpen, gebouwd en in de lucht getest in Europa.
€ 199 excl. btw · reserveren zonder betaling
We hebben de H743 ontworpen voor onze eigen autonome beveiligingsdrones. Hetzelfde board is nu ook los verkrijgbaar.
De FC krijgt de accuspanning via de standaard 8-pins connector en maakt zelf 5 V en 3,3 V. Sluit de ESC aan die u al heeft. Geen 5 V van de ESC nodig.
Eigen voedingElke IMU heeft zijn eigen SPI-bus. De IMU's en de barometer draaien op een aparte, ruisarme analoge 3,3 V-regelaar achter een ferriet, zodat schakelruis van de 5 V-voeding buiten de gyrodata blijft.
Schone voeding256 MB SPI NAND is op het board gesoldeerd. Geen SD-kaart die los kan trillen. IMU-logging op volle snelheid voor tuning en incidentanalyse, te downloaden via USB.
BlackboxEen CAN-poort met NXP-transceiver, ESD-bescherming en terminatie op het board. Sluit DroneCAN-GPS, kompas, afstandsmeters en luchtsnelheidssensoren aan via twee draden.
DroneCANOmpolingsbeveiliging met FET en een TVS-diode van 600 W op de accu-ingang. Een schakelende BEC van 5 V 2 A, getest van 12 V tot 24 V. USB en accu kunnen tegelijk aangesloten zijn.
2–6SProcessor, barometer, IMU en vermogenstrap van STMicroelectronics, Bosch, NXP, Nexperia en Würth. Printplaat geproduceerd en geassembleerd in Europa.
Toeleveringsketen
| Processor | STM32H743VIT6, Cortex-M7 480 MHz, 2 MB flash, 1 MB RAM |
|---|---|
| IMU | Dubbel, twee fabrikanten, gescheiden SPI-bussen (incl. Bosch BMI270) |
| Barometer | ST LPS22HH (I2C) |
| Kompas | Niet op het board — extern via I2C of CAN |
| Blackbox | 256 MB (2 Gbit) Winbond W25N02KV SPI NAND |
| UARTs | 7 (één toegewezen aan ESC-telemetrie) |
| Motoruitgangen | 8× PWM / DShot in twee timergroepen (4 + 4) |
| CAN | 1× FDCAN, NXP TJA1057-transceiver, ESD, 120 Ω-terminatie |
| I2C | 2 bussen (interne barometer + extern) |
| OSD | Digitaal, MSP DisplayPort |
| USB | USB-C, USB 2.0 full speed, ESD-beveiligd |
| Ingangsspanning | 2–6S LiPo (7–25,2 V), via de ESC-connector |
| Beveiliging | Ompolingsbeveiliging met P-FET, SMBJ30A TVS 600 W |
| BEC | Schakelende regelaar 5 V 2 A (ST L7987) |
| 3,3 V-rails | Digitale LDO + aparte ruisarme analoge LDO voor sensoren |
| ESC-connector | JST-SH 1,0 mm 8-pins: GND · VBAT · M1 · M2 · M3 · M4 · TLM · CUR |
| Afmetingen board | 40 × 40 mm, 4 lagen |
| Montage | 30,5 × 30,5 mm, gaten Ø4 mm (M3 met grommets) |
| Firmware | ArduPilot (ArduCopter), voorgeflasht |
| Grondstation | Mission Planner, QGroundControl, MAVProxy |
Dezelfde volgorde als de meeste 4-in-1 ESC's op de markt. Een standaard SH1.0 8-pins kabel past er direct in.
Geen 5 V-pin. Controleer de pinvolgorde van uw ESC voordat u aansluit — enkele merken wijken af.
Elke boardrevisie doorloopt een gedocumenteerde bring-up en vliegtest voordat hij in productie gaat.
Elke rail gemeten, op alleen USB en op labvoedingen van 12 V en 24 V. Beide IMU's, de barometer en de blackbox geverifieerd; een log van 1,17 MB geschreven en teruggelezen zonder één ontbrekende byte.
Gevlogen op ons quadframe met logging op volle snelheid. Logs geanalyseerd voor beide IMU's en beide EKF-lanes.
Elk board wordt geflasht, gevoed via USB en accu, en de sensoren, blackbox en uitgangen worden gecontroleerd voordat het wordt verzonden.
Inspectie-, kartering- en beveiligingsdrones op ArduPilot. CAN-randapparatuur, een echte blackbox en een gedocumenteerde toeleveringsketen.
Genoeg rekenkracht voor experimenten, logs op volle snelheid voor publicaties en een Europese leverancier die gewoon factureert.
GPS-modi, digitale OSD, return-to-home en missies op een standaard 30,5 mm-stack.
Een H7-board met twee IMU-lanes en snelle logging, van een team dat ook aan de firmware werkt.
€ 199 excl. btw. Nu geen betaling — we mailen u de verzenddatum van de eerste batch en u betaalt pas als u bevestigt.
We gebruiken uw e-mailadres alleen voor deze pre-order. Geen nieuwsbrief, tenzij u erom vraagt.